聚焦導航、視覺語言模型、Physical AI、數位孿生與 AI 基礎架構
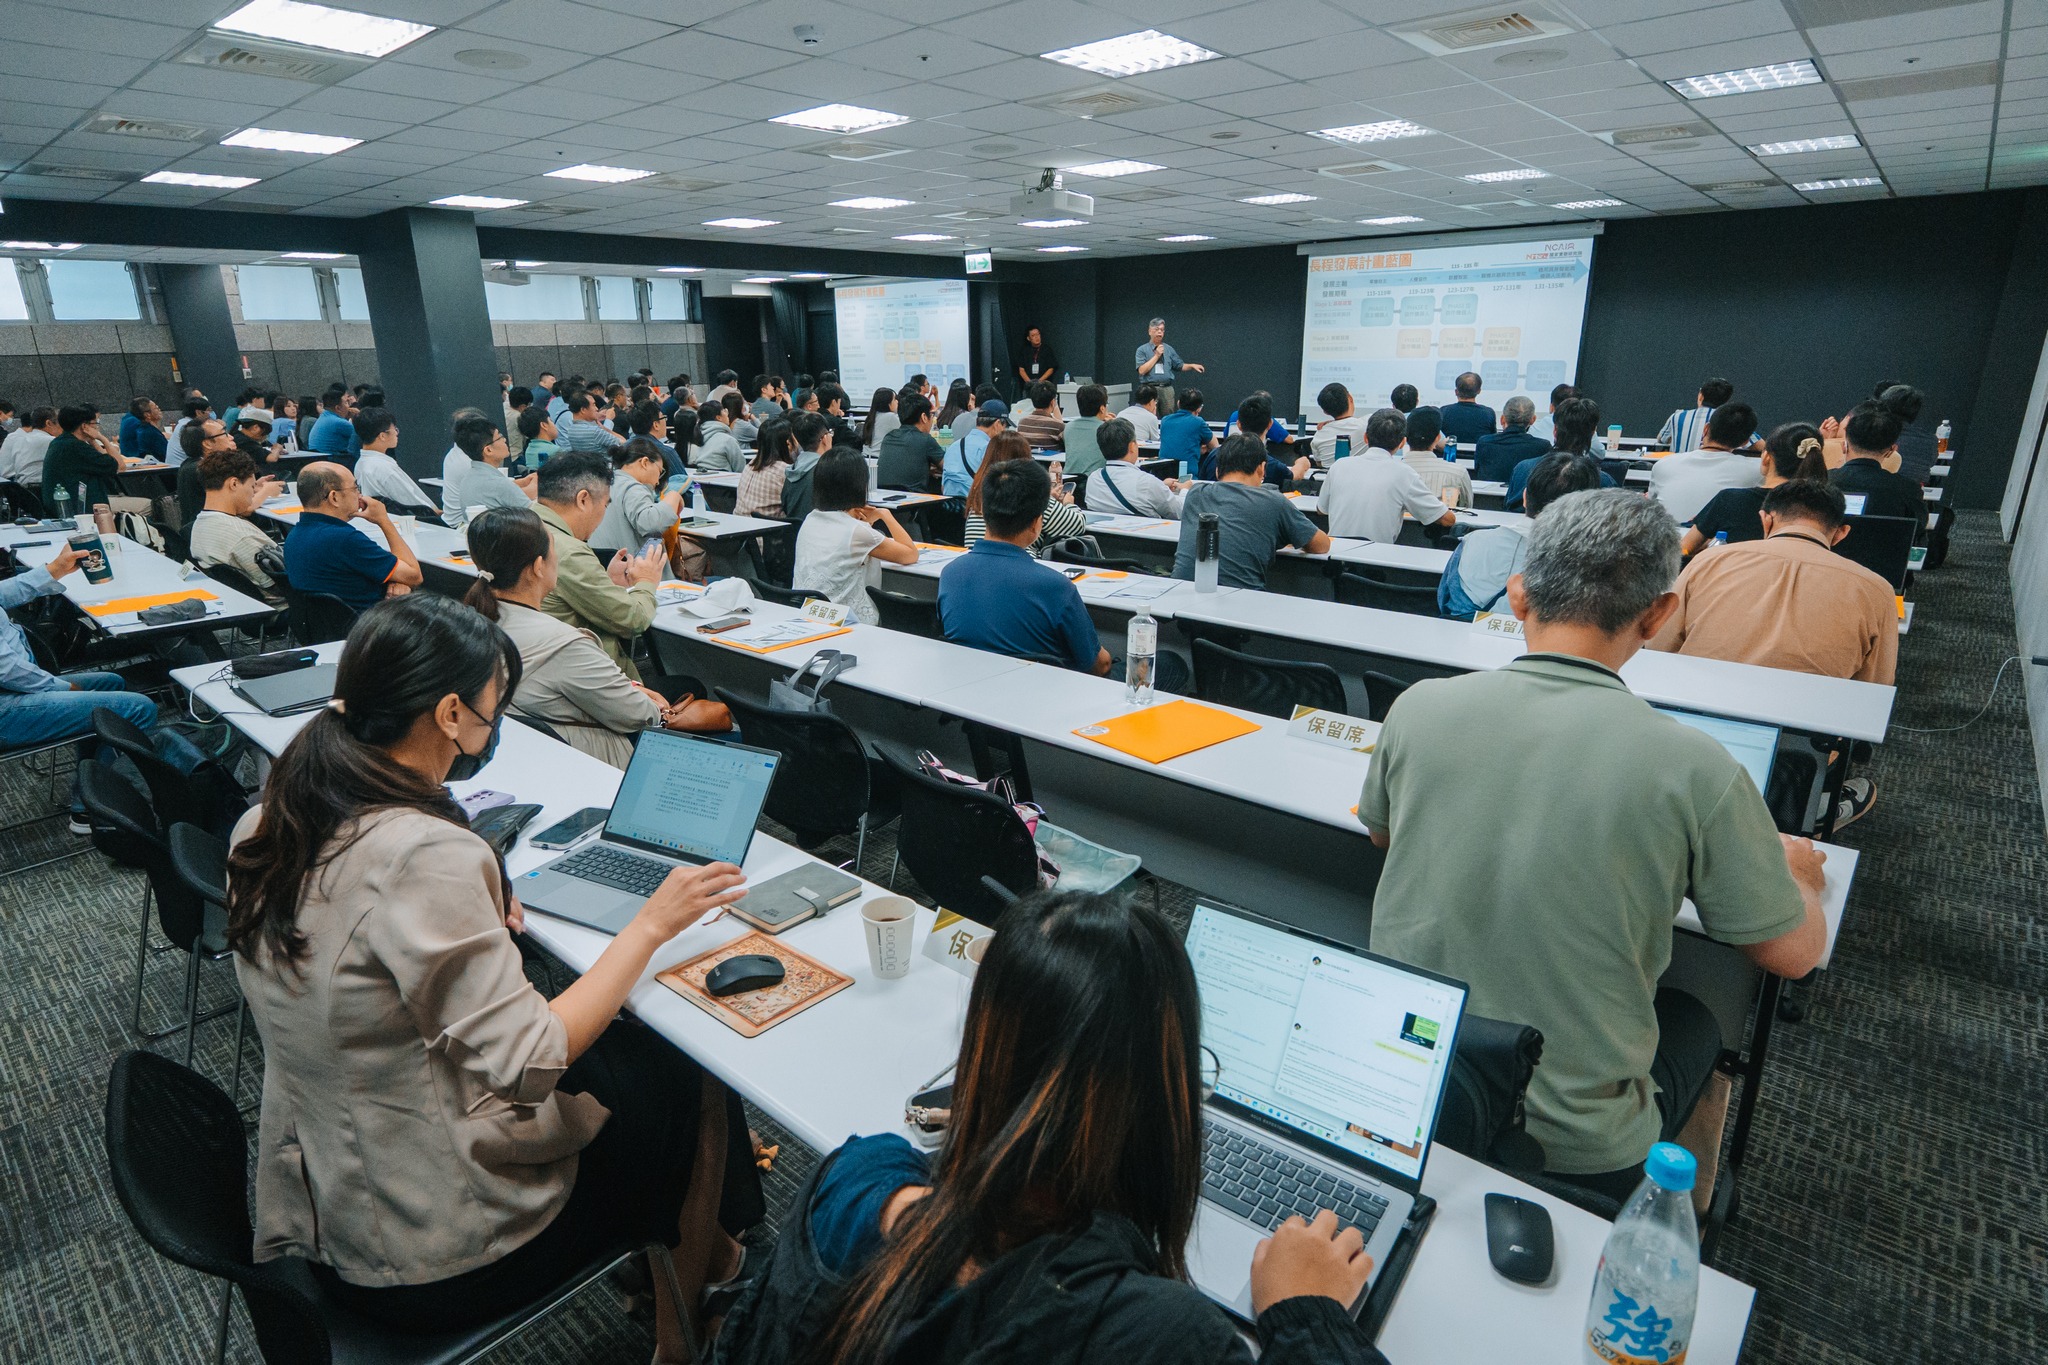
智慧機器人技術系列講座於集思台中新烏日會議中心舉行,吸引產業、學研及機構法人等各界人士參與。
國家智慧機器人研究中心於 2026 年 10 月 12 日在集思台中新烏日會議中心辦理「智慧機器人技術系列講座」,邀集產業、學研及機構法人等各界人士參與,透過不同技術面向分享智慧機器人發展與實務應用。
上午由國立清華大學葉廷仁教授以「機器人避障導航之路徑規劃」,介紹機器人自主導航與路徑規劃相關技術,範圍涵蓋基礎概念延伸至實際應用。
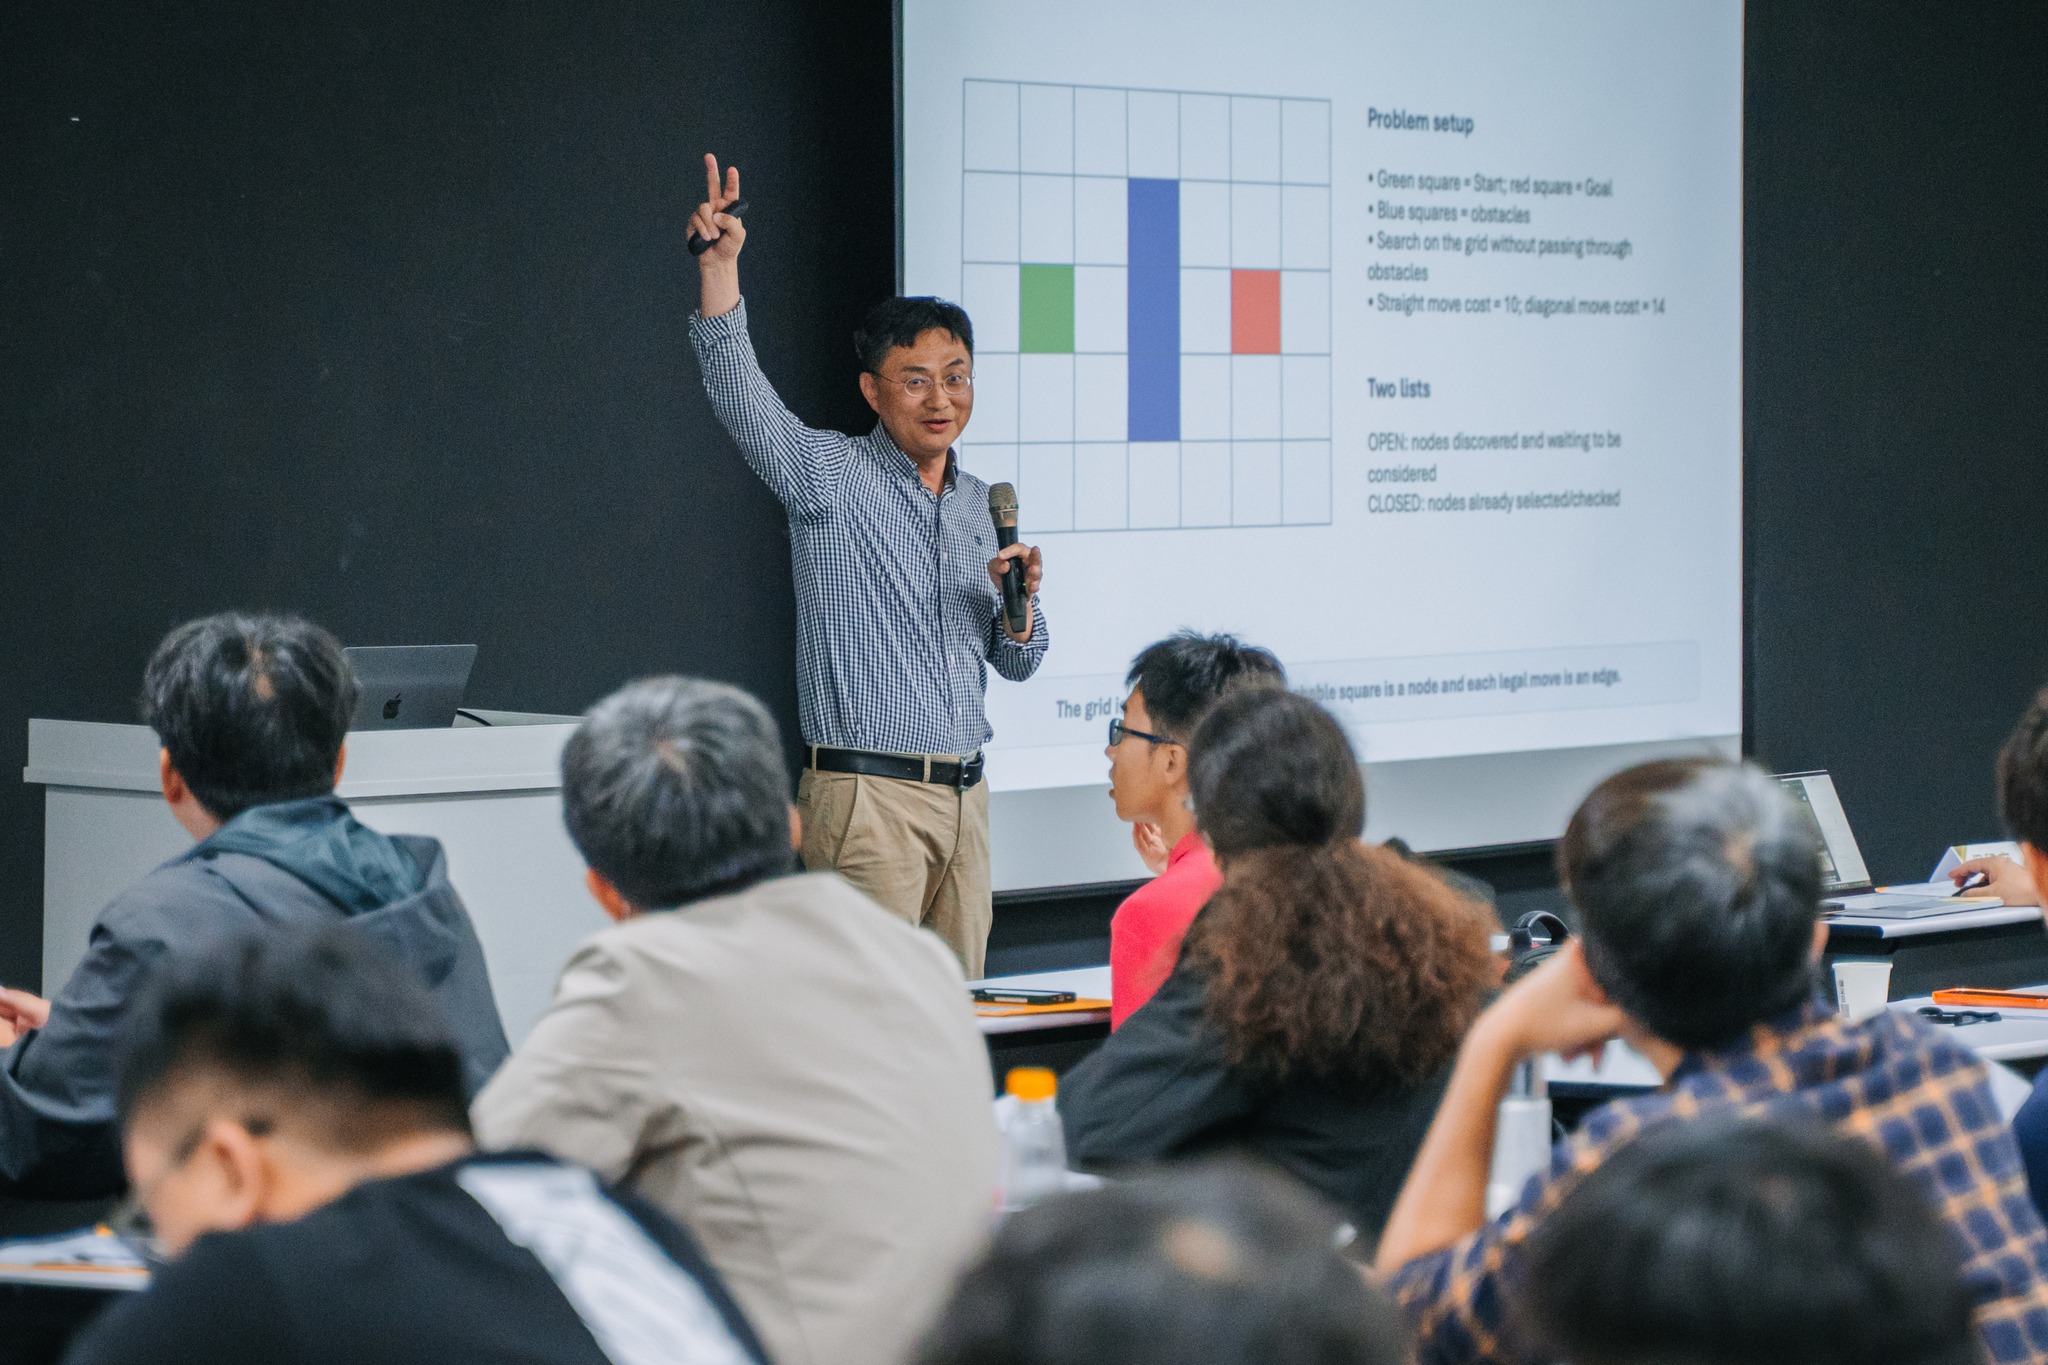
國立清華大學葉廷仁教授分享「機器人避障導航之路徑規劃」。
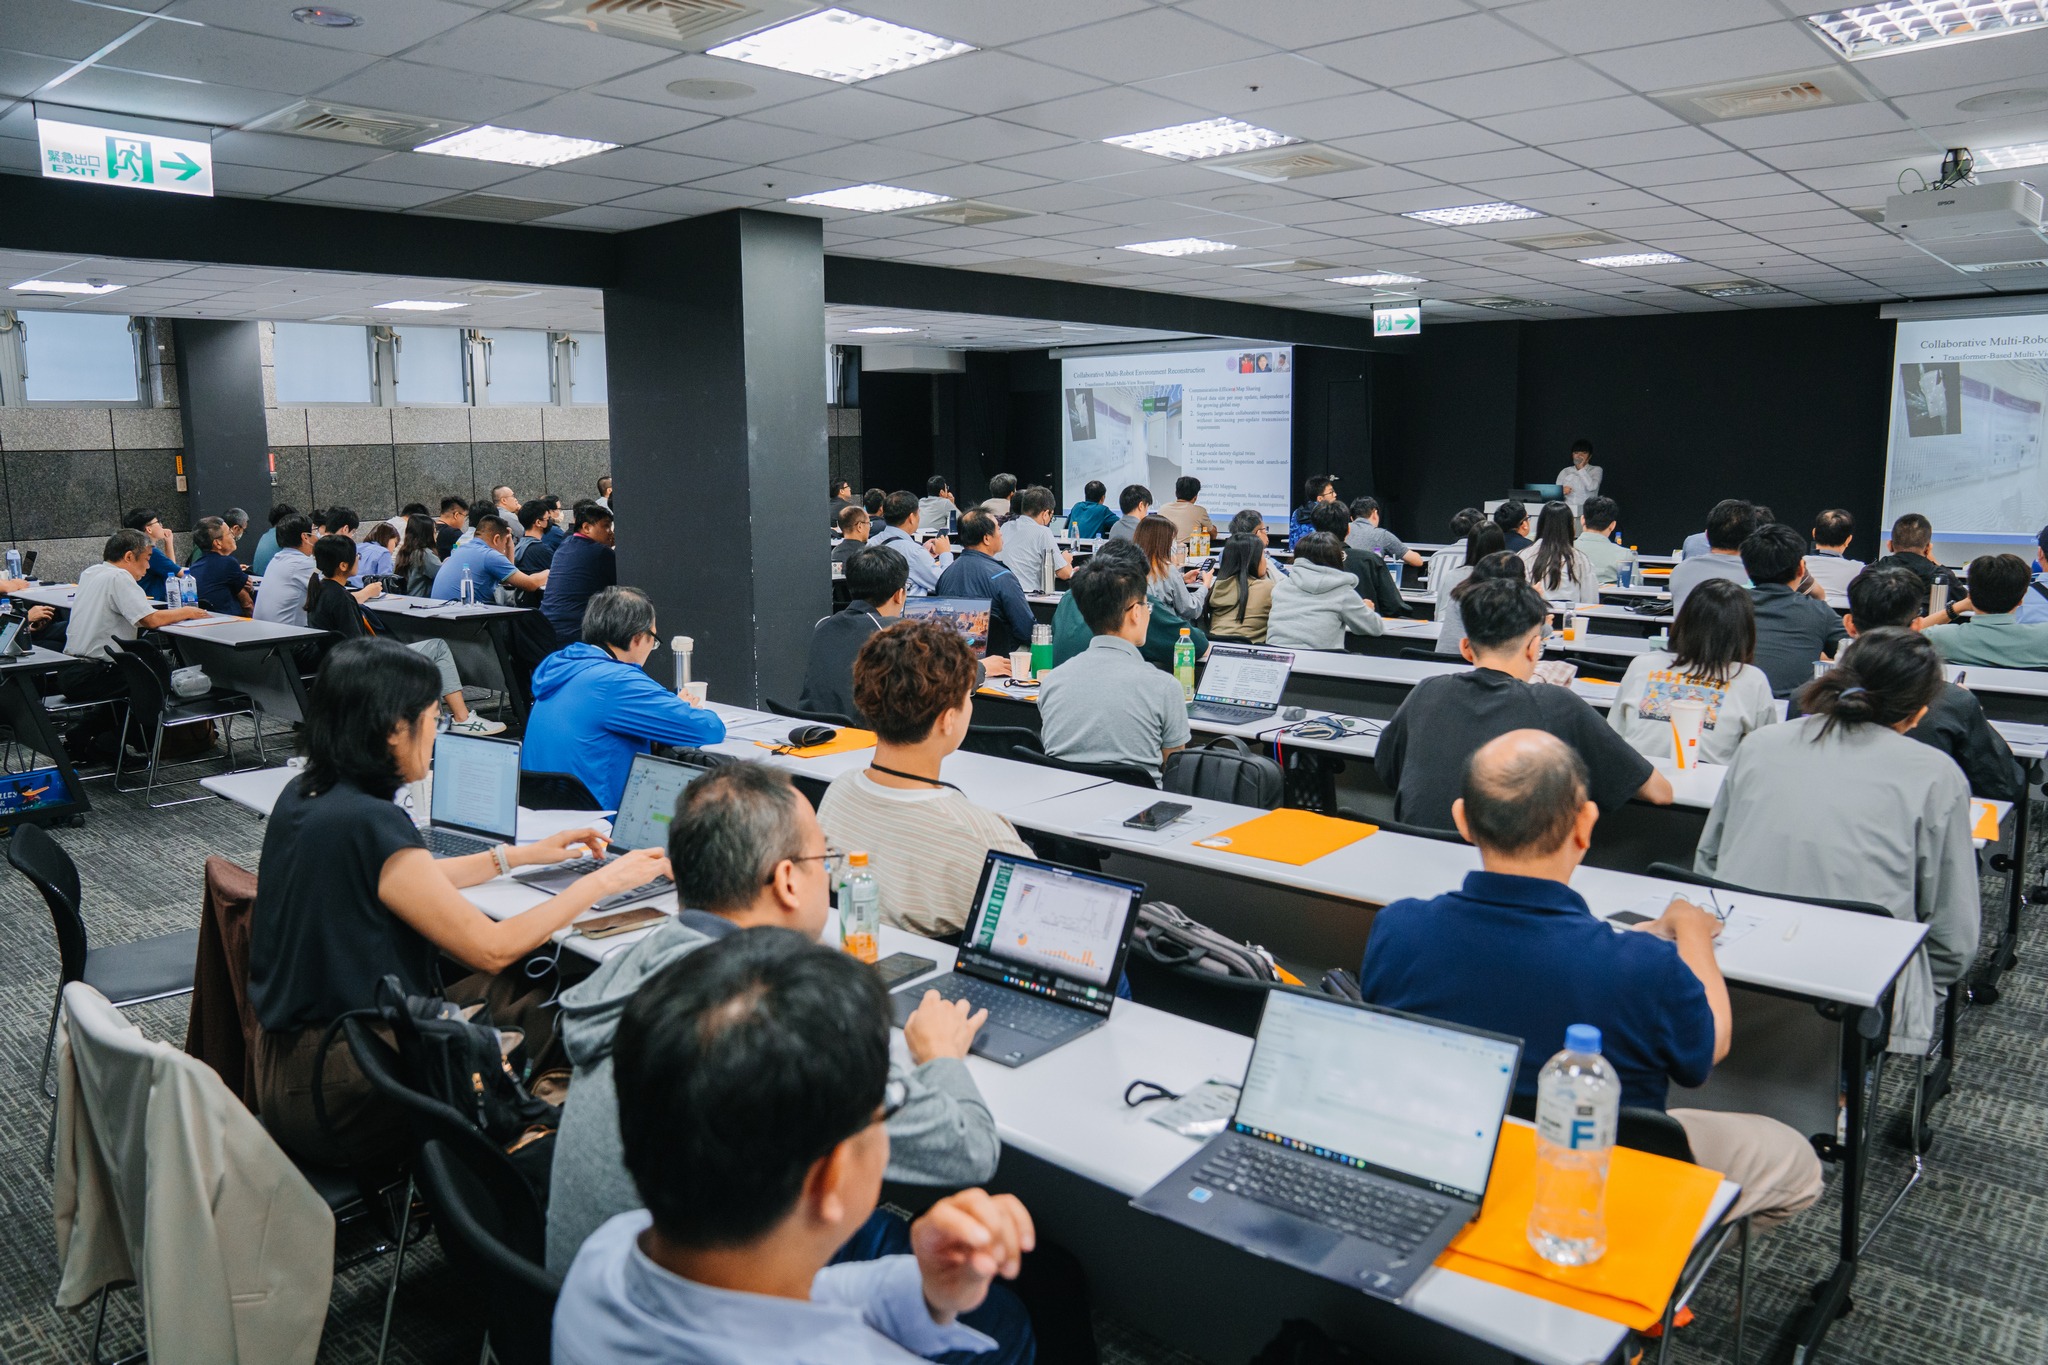
活動現場與會者專注參與講座內容,進行技術交流與討論。
下午由國立清華大學黃靖欹教授分享「視覺語言模型之自然語言引導式機器人」,介紹視覺語言模型如何結合自然語言指令與機器人應用;接續由 NVIDIA 吳志忠機器人技術總監分享「物理 AI 與數位孿生加速機器人落地部署」,說明 Physical AI、模擬與數位孿生技術在機器人開發及部署上的應用。
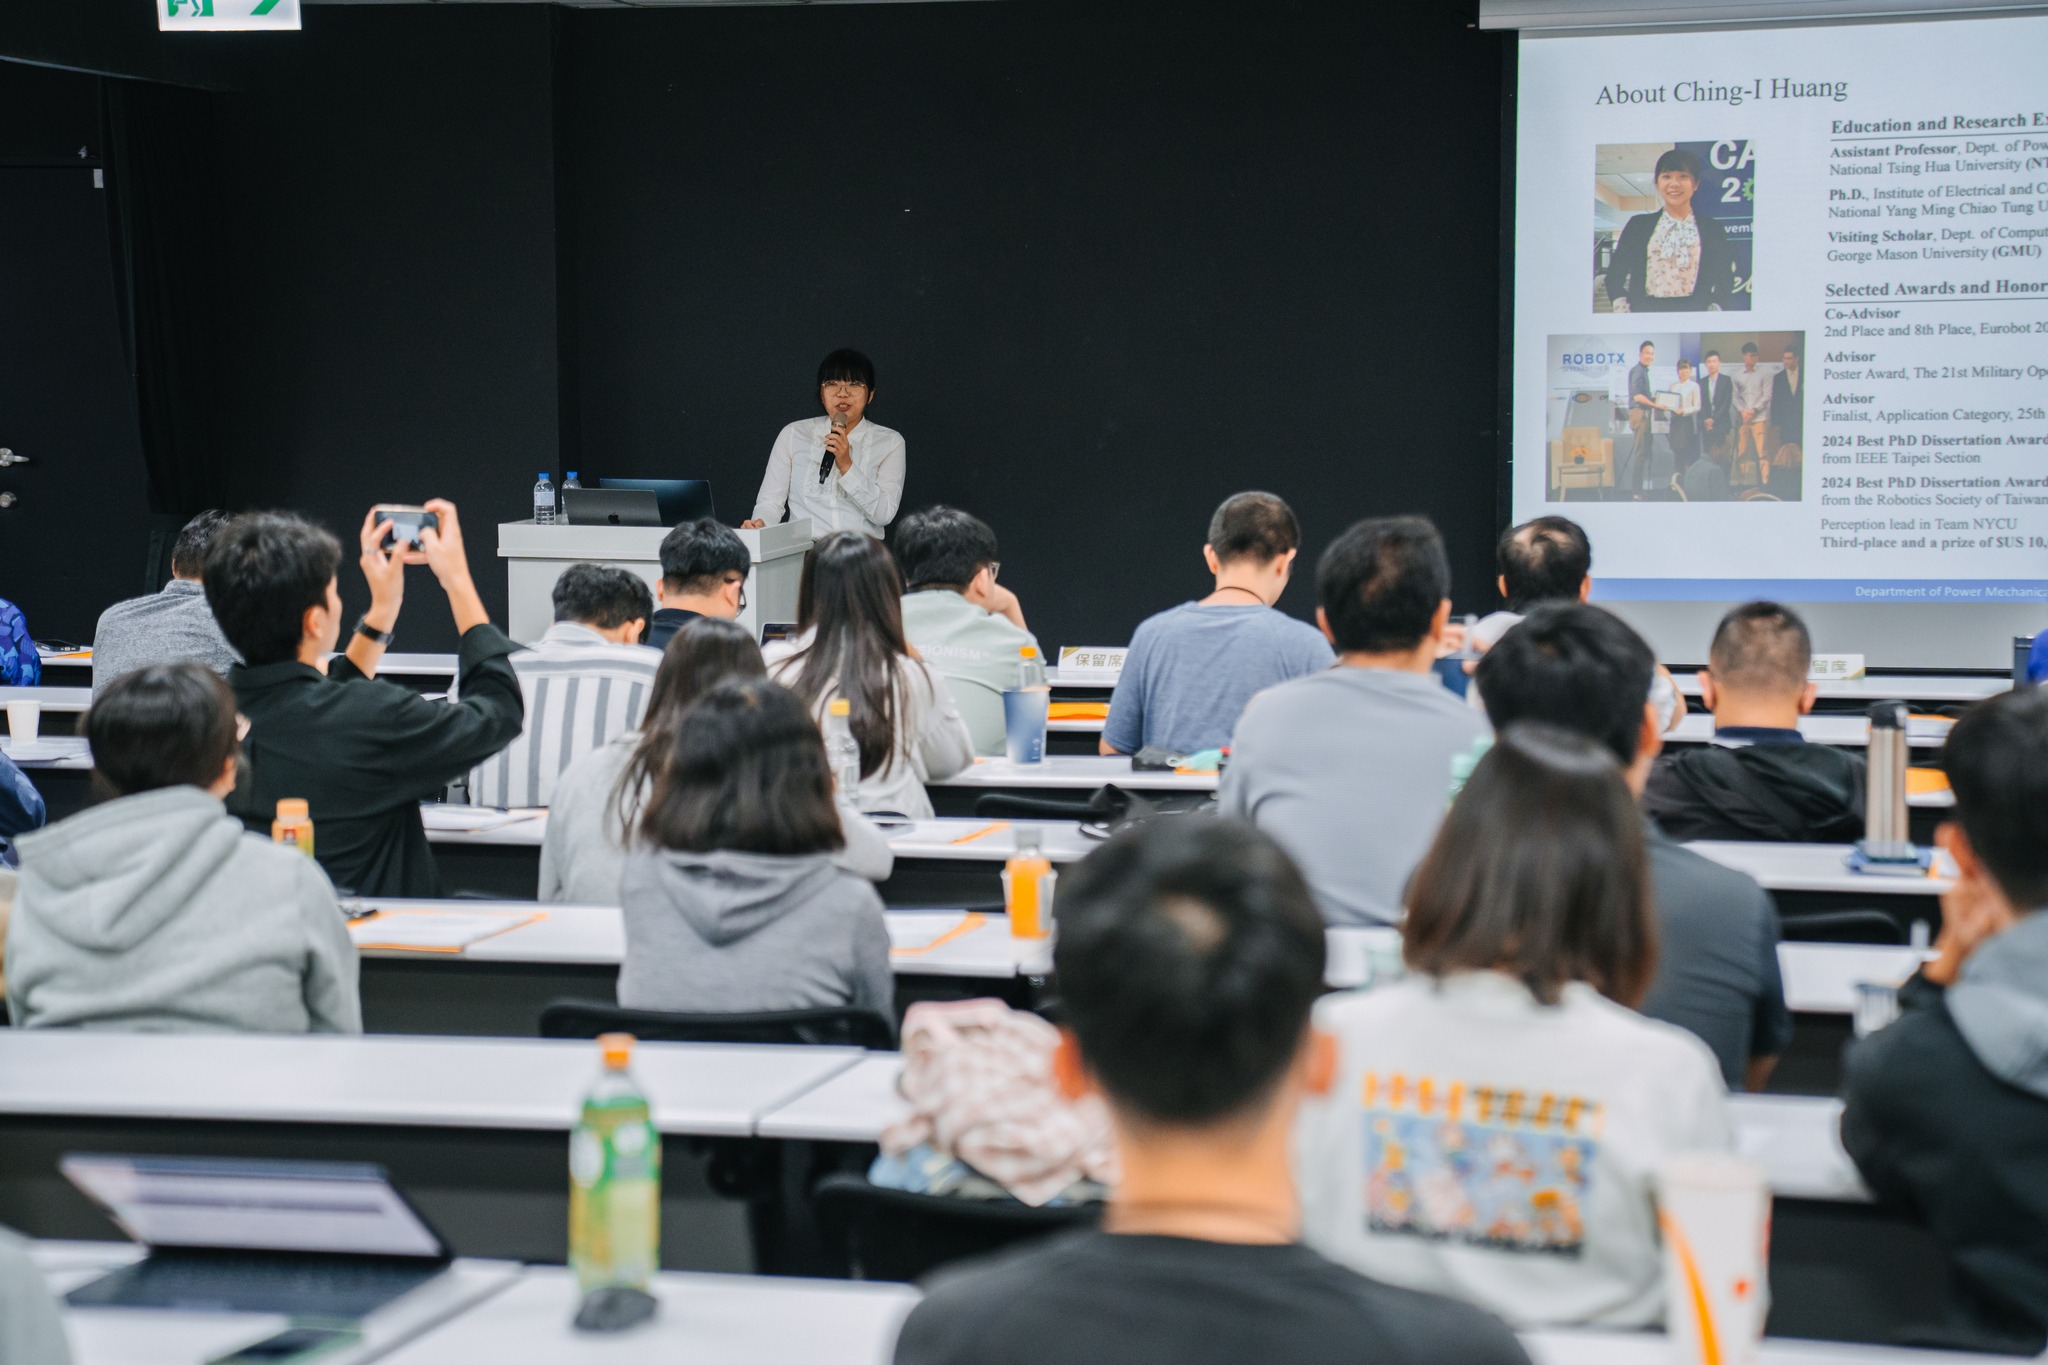
國立清華大學黃靖欹教授分享「視覺語言模型之自然語言引導式機器人」。
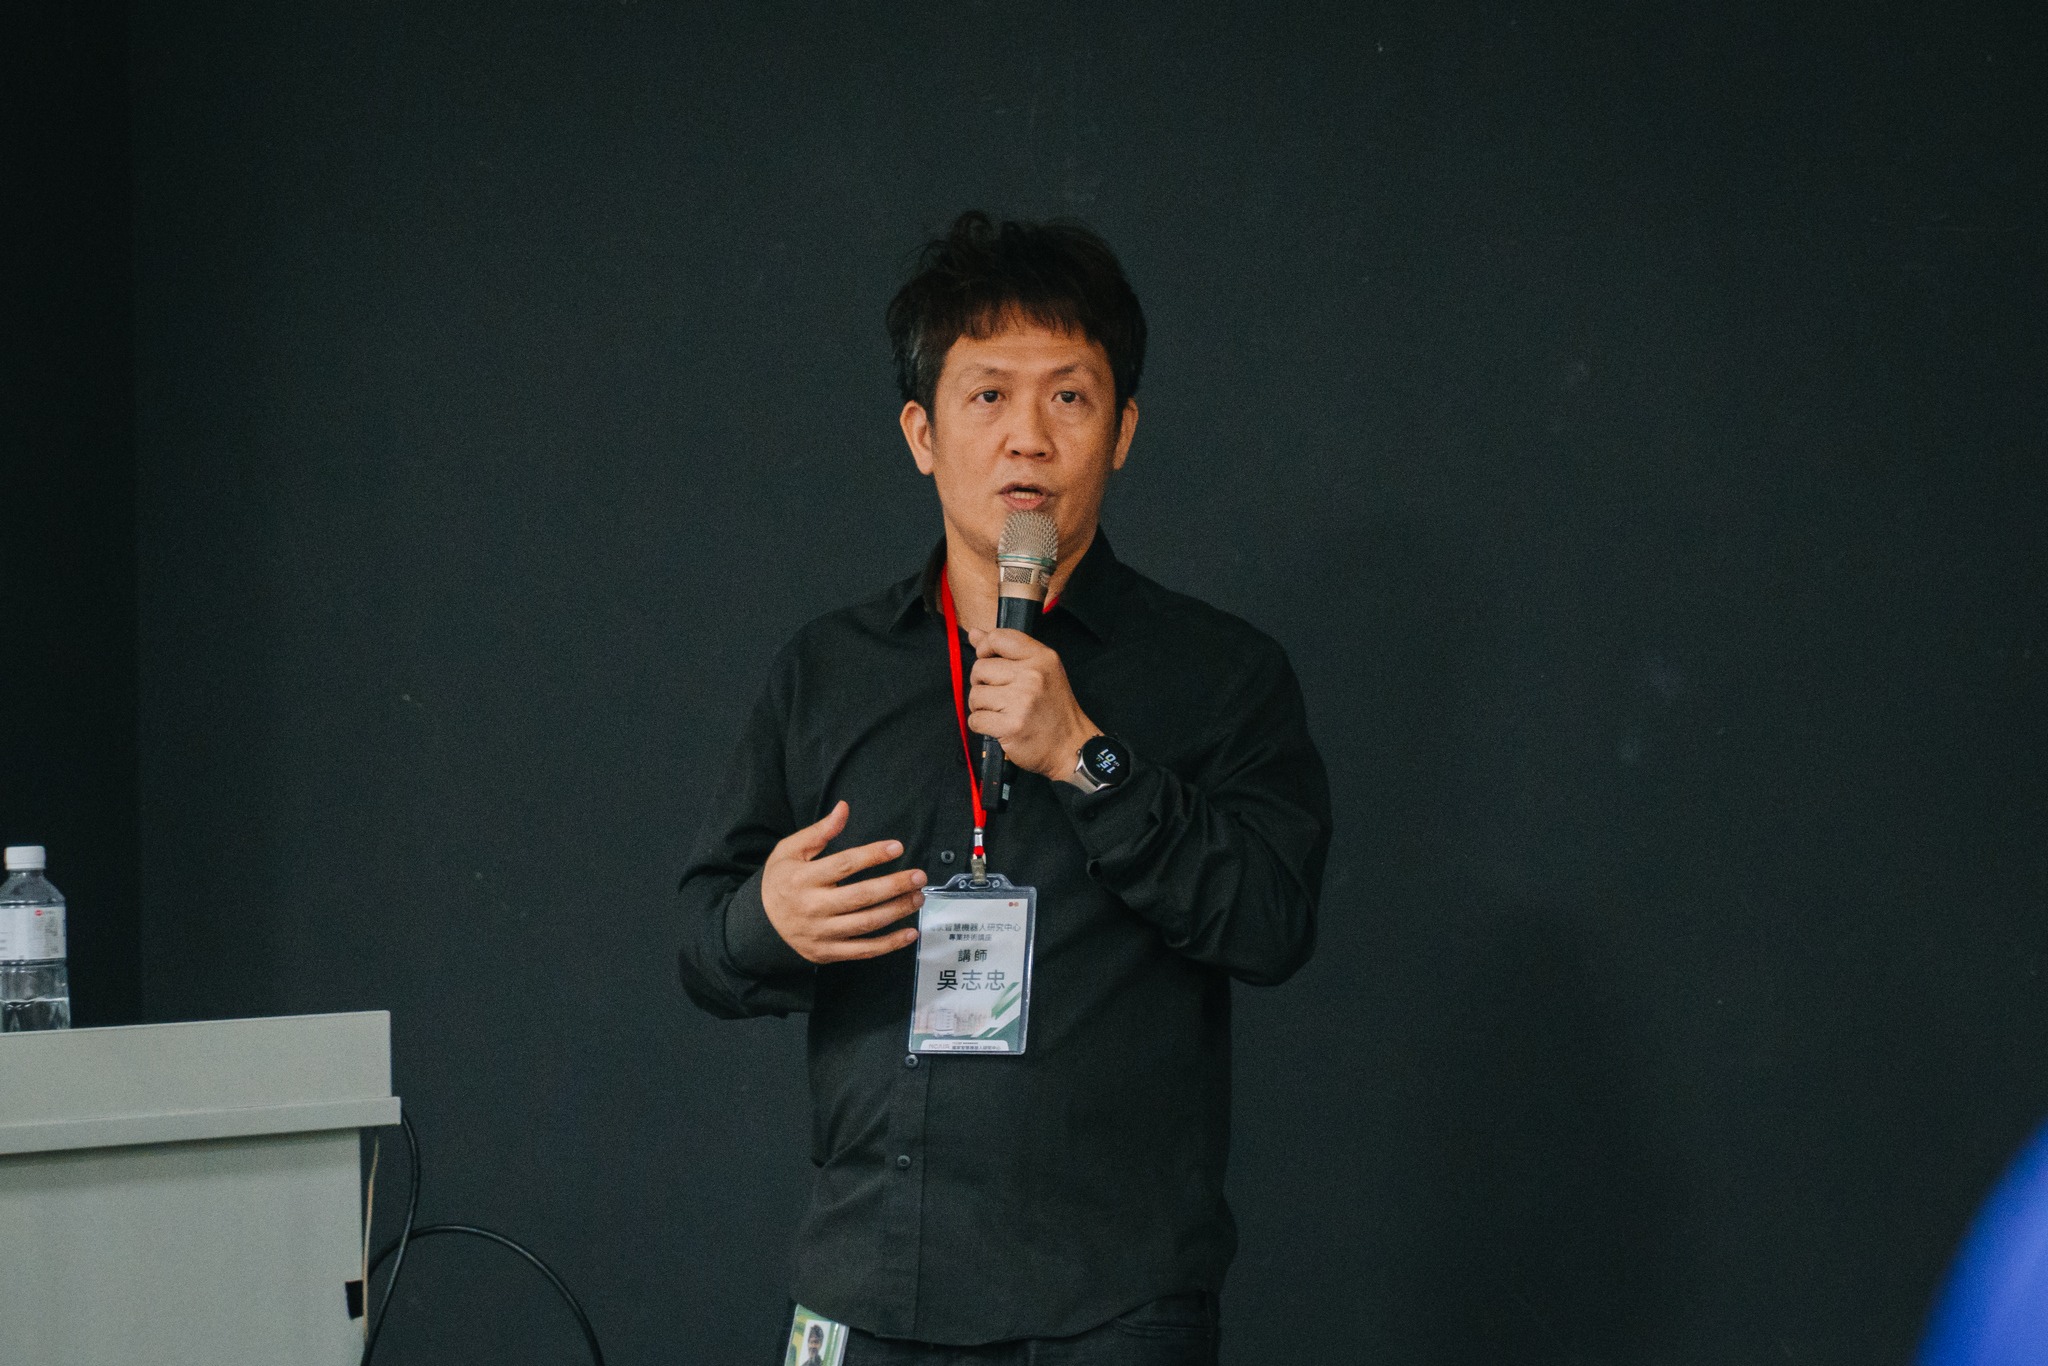
NVIDIA 吳志忠機器人技術總監分享「物理 AI 與數位孿生加速機器人落地部署」。
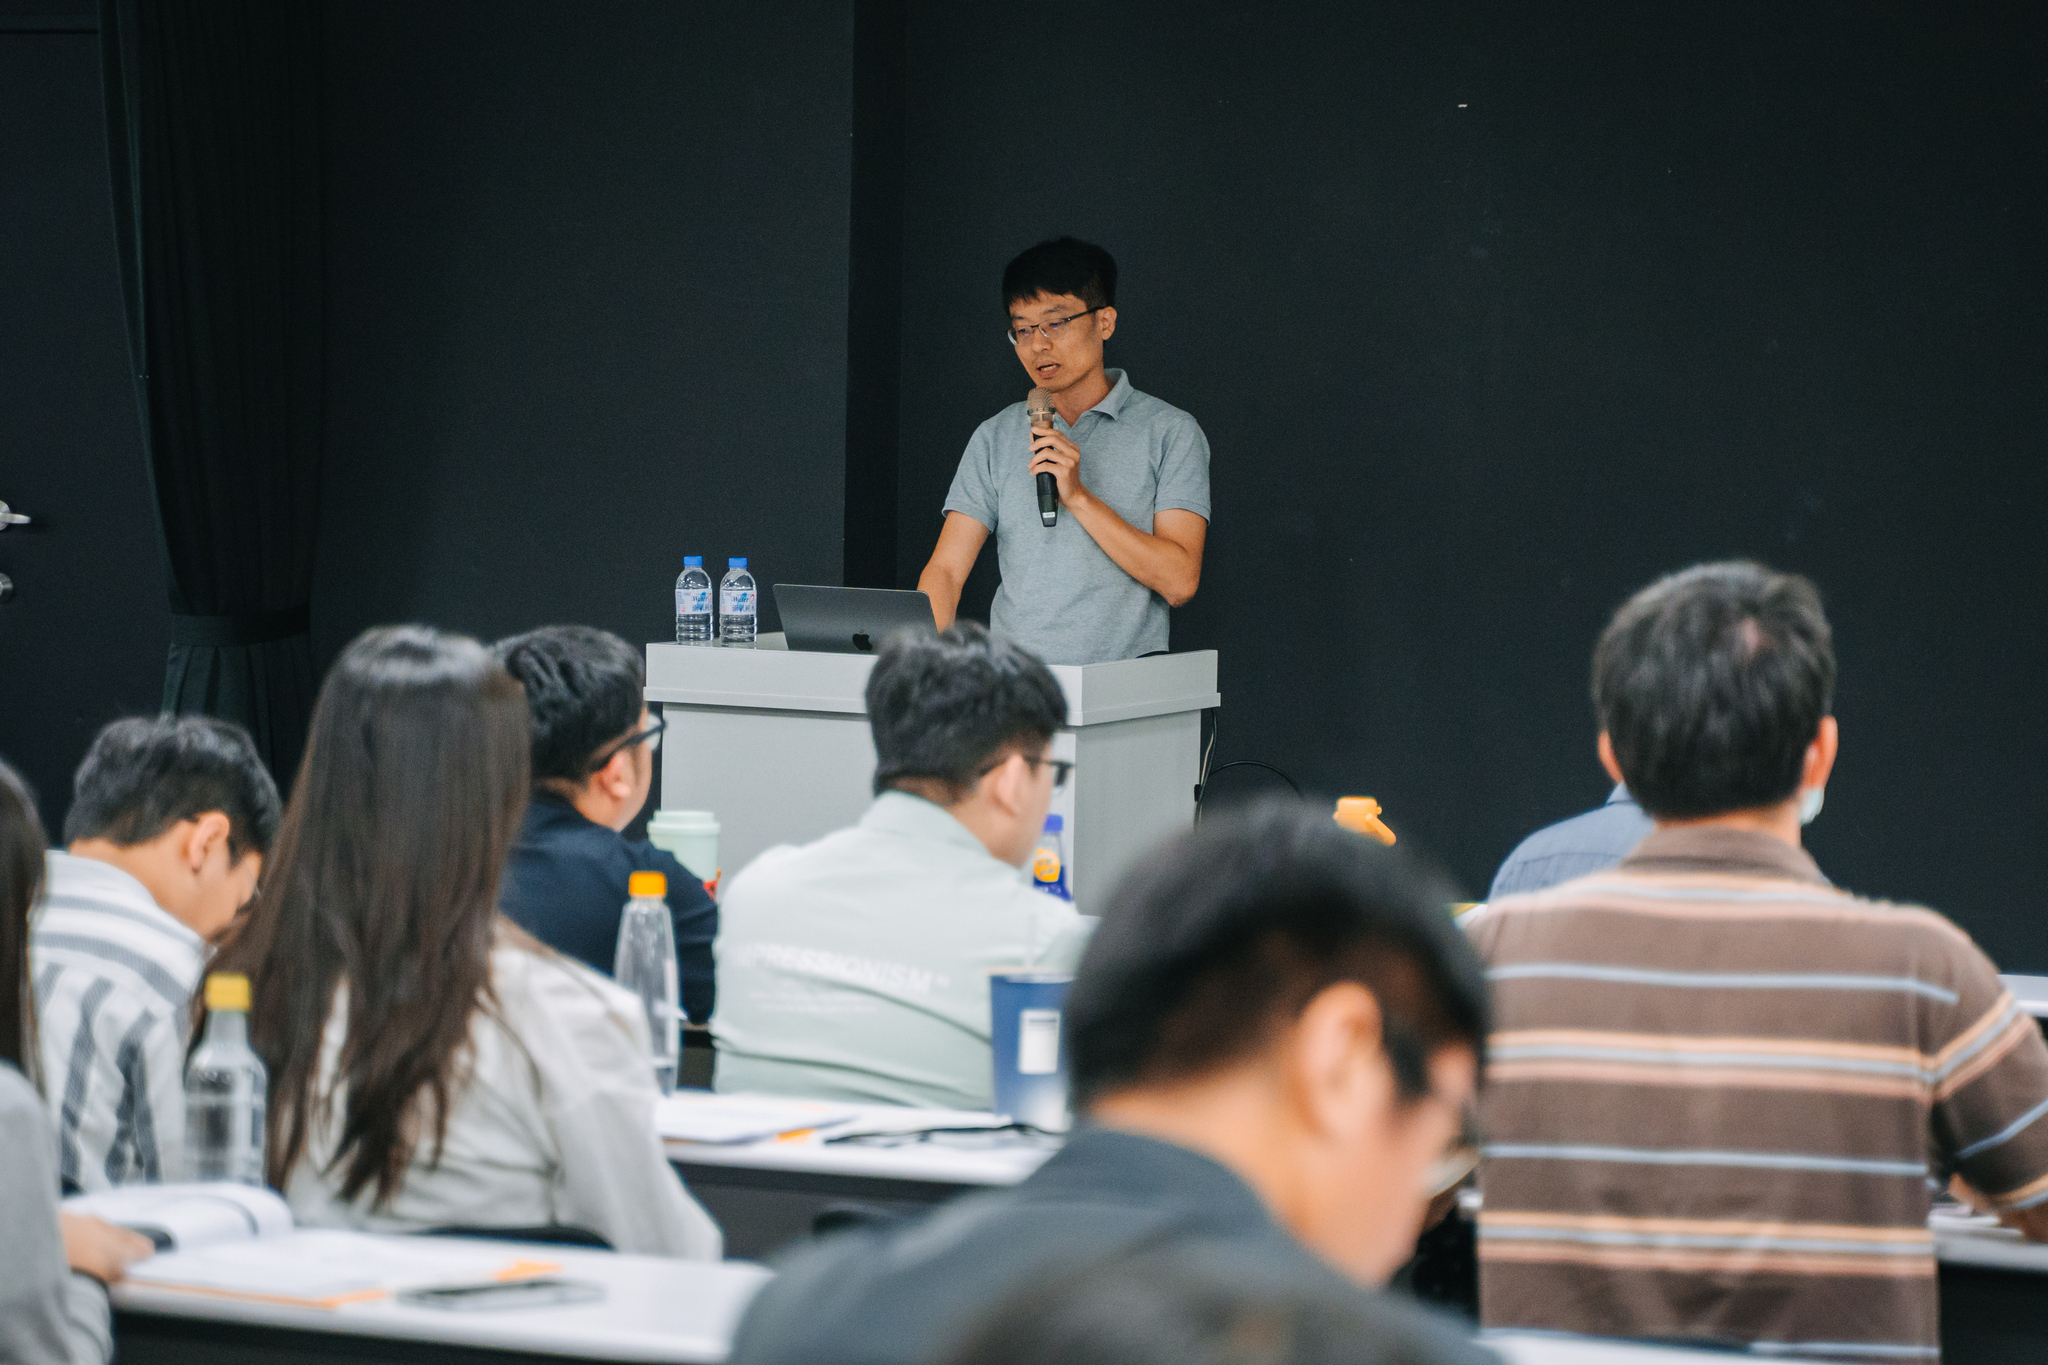
活動最後由國家高速網路與計算中心專業團隊介紹 Taiwan AI RAP,分享從 AI 基礎架構、模型微調到智慧應用的相關資源與技術。
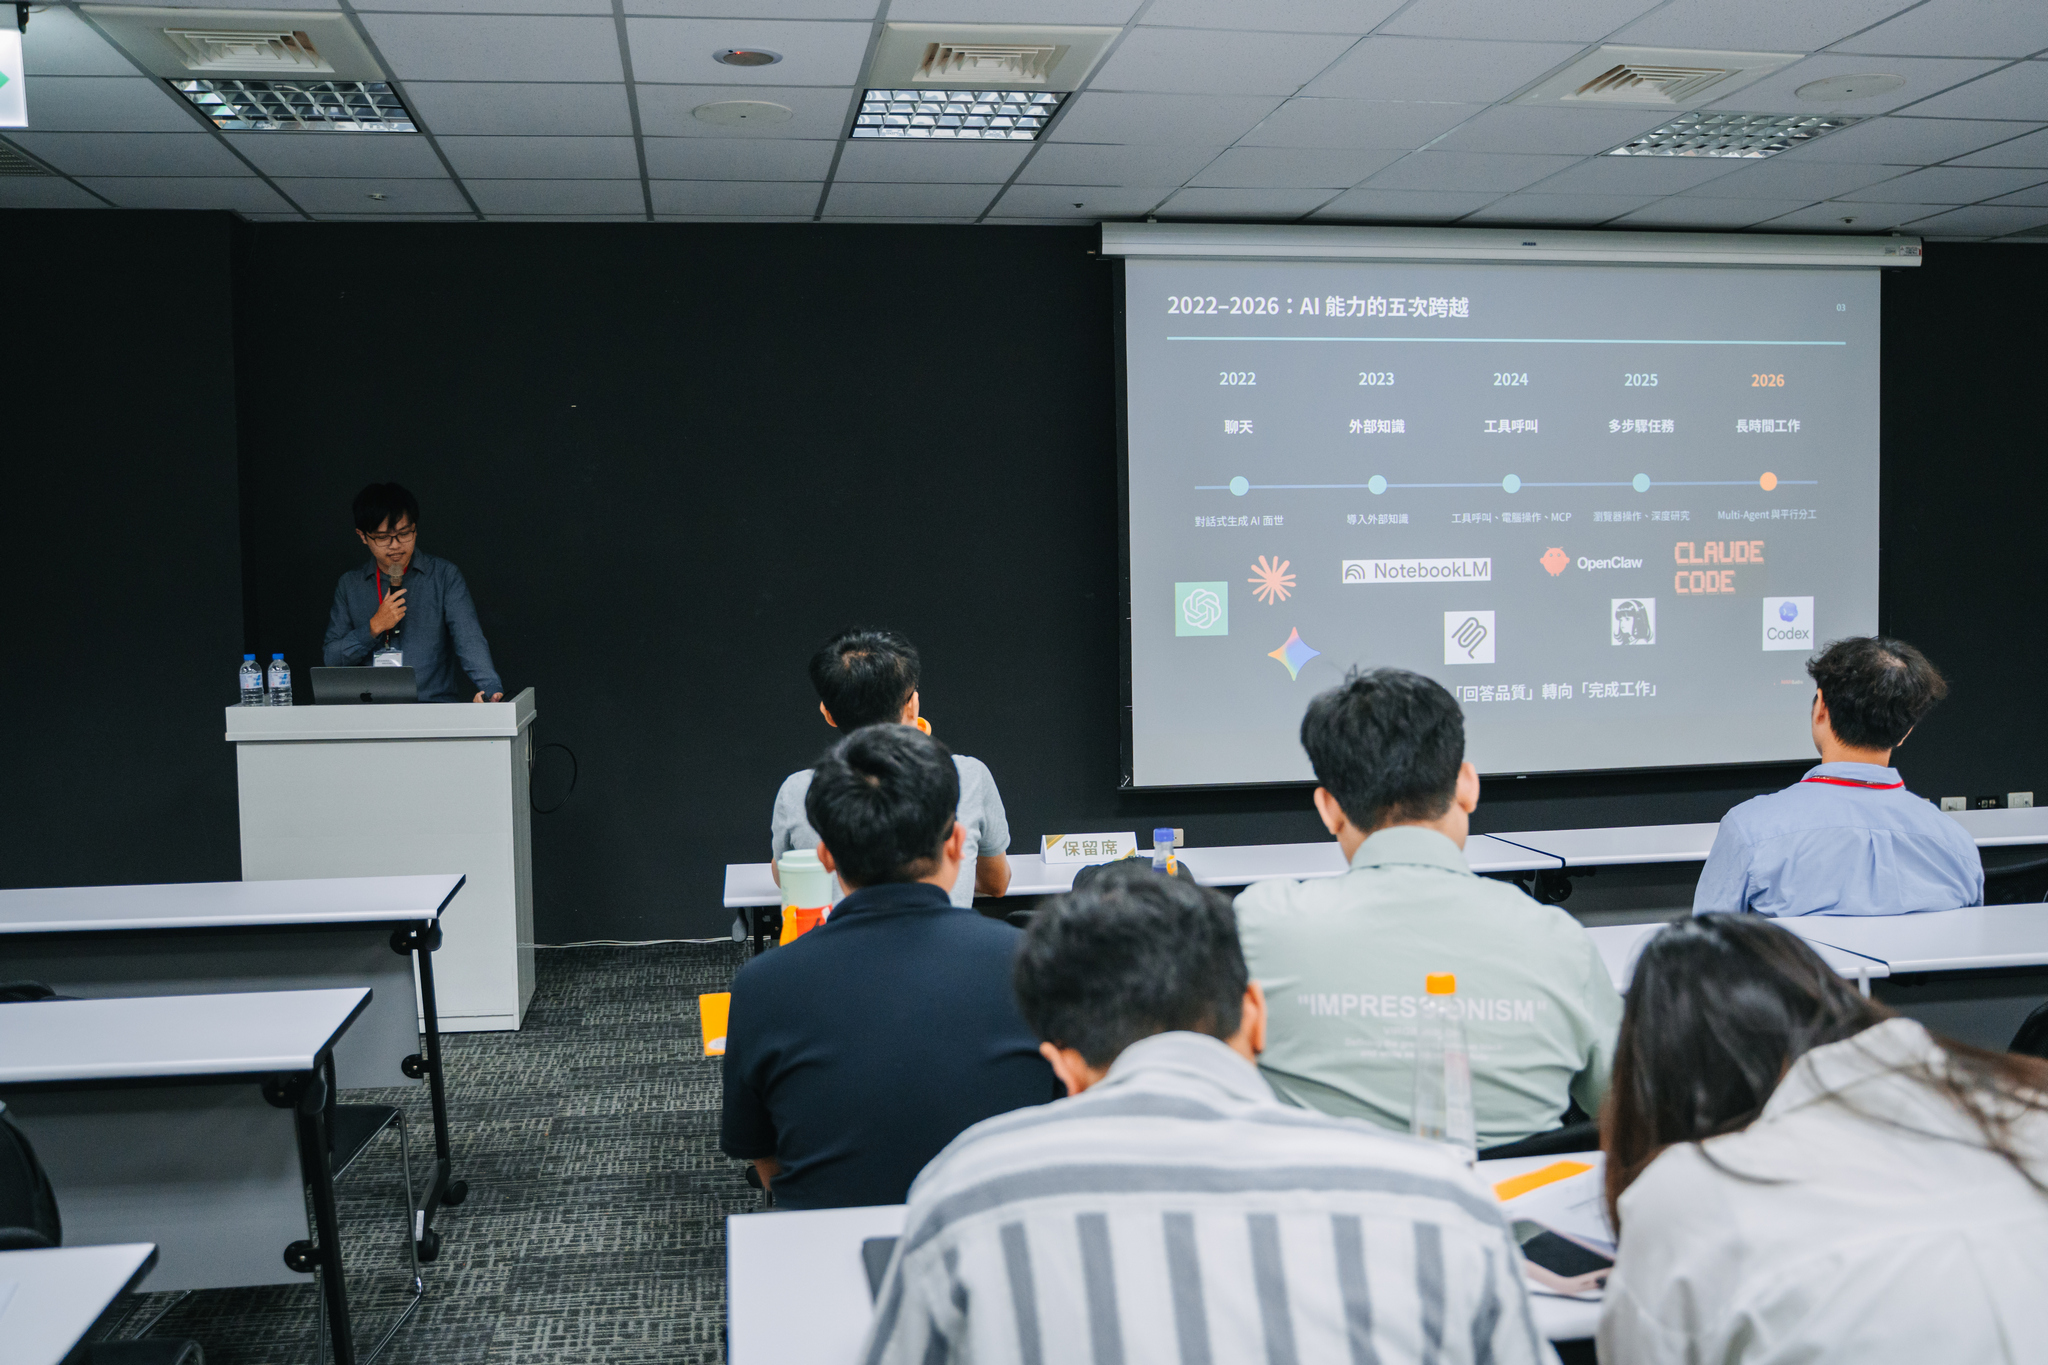
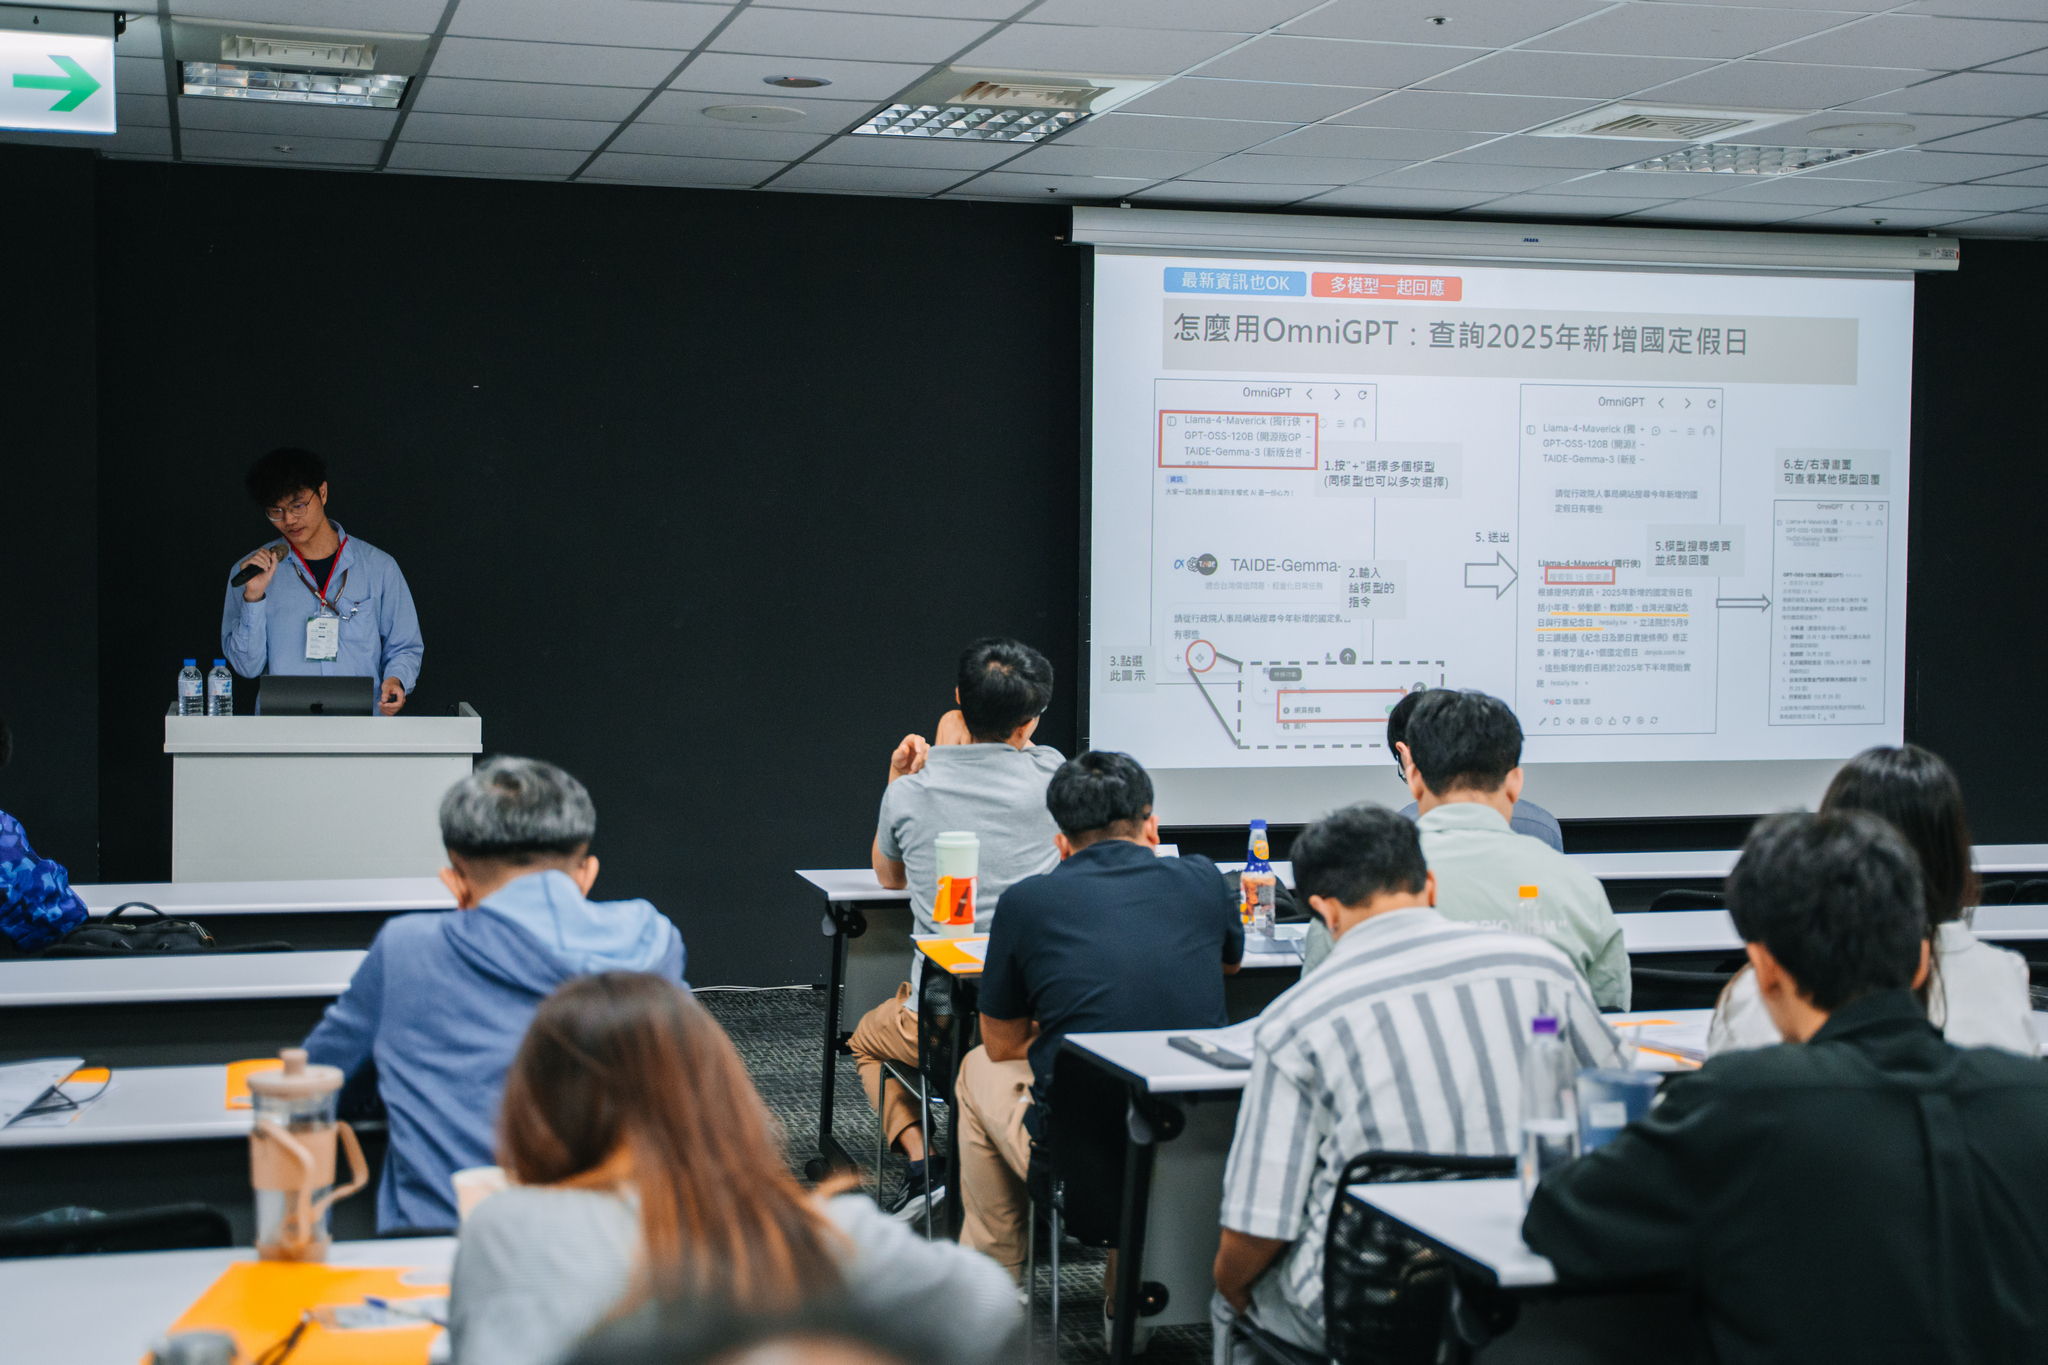
本次講座串聯機器人導航、視覺語言模型、Physical AI、數位孿生及 AI 基礎架構等主題,促進國內產學研技術交流。國家智慧機器人研究中心未來亦將持續辦理相關技術推廣與交流活動。
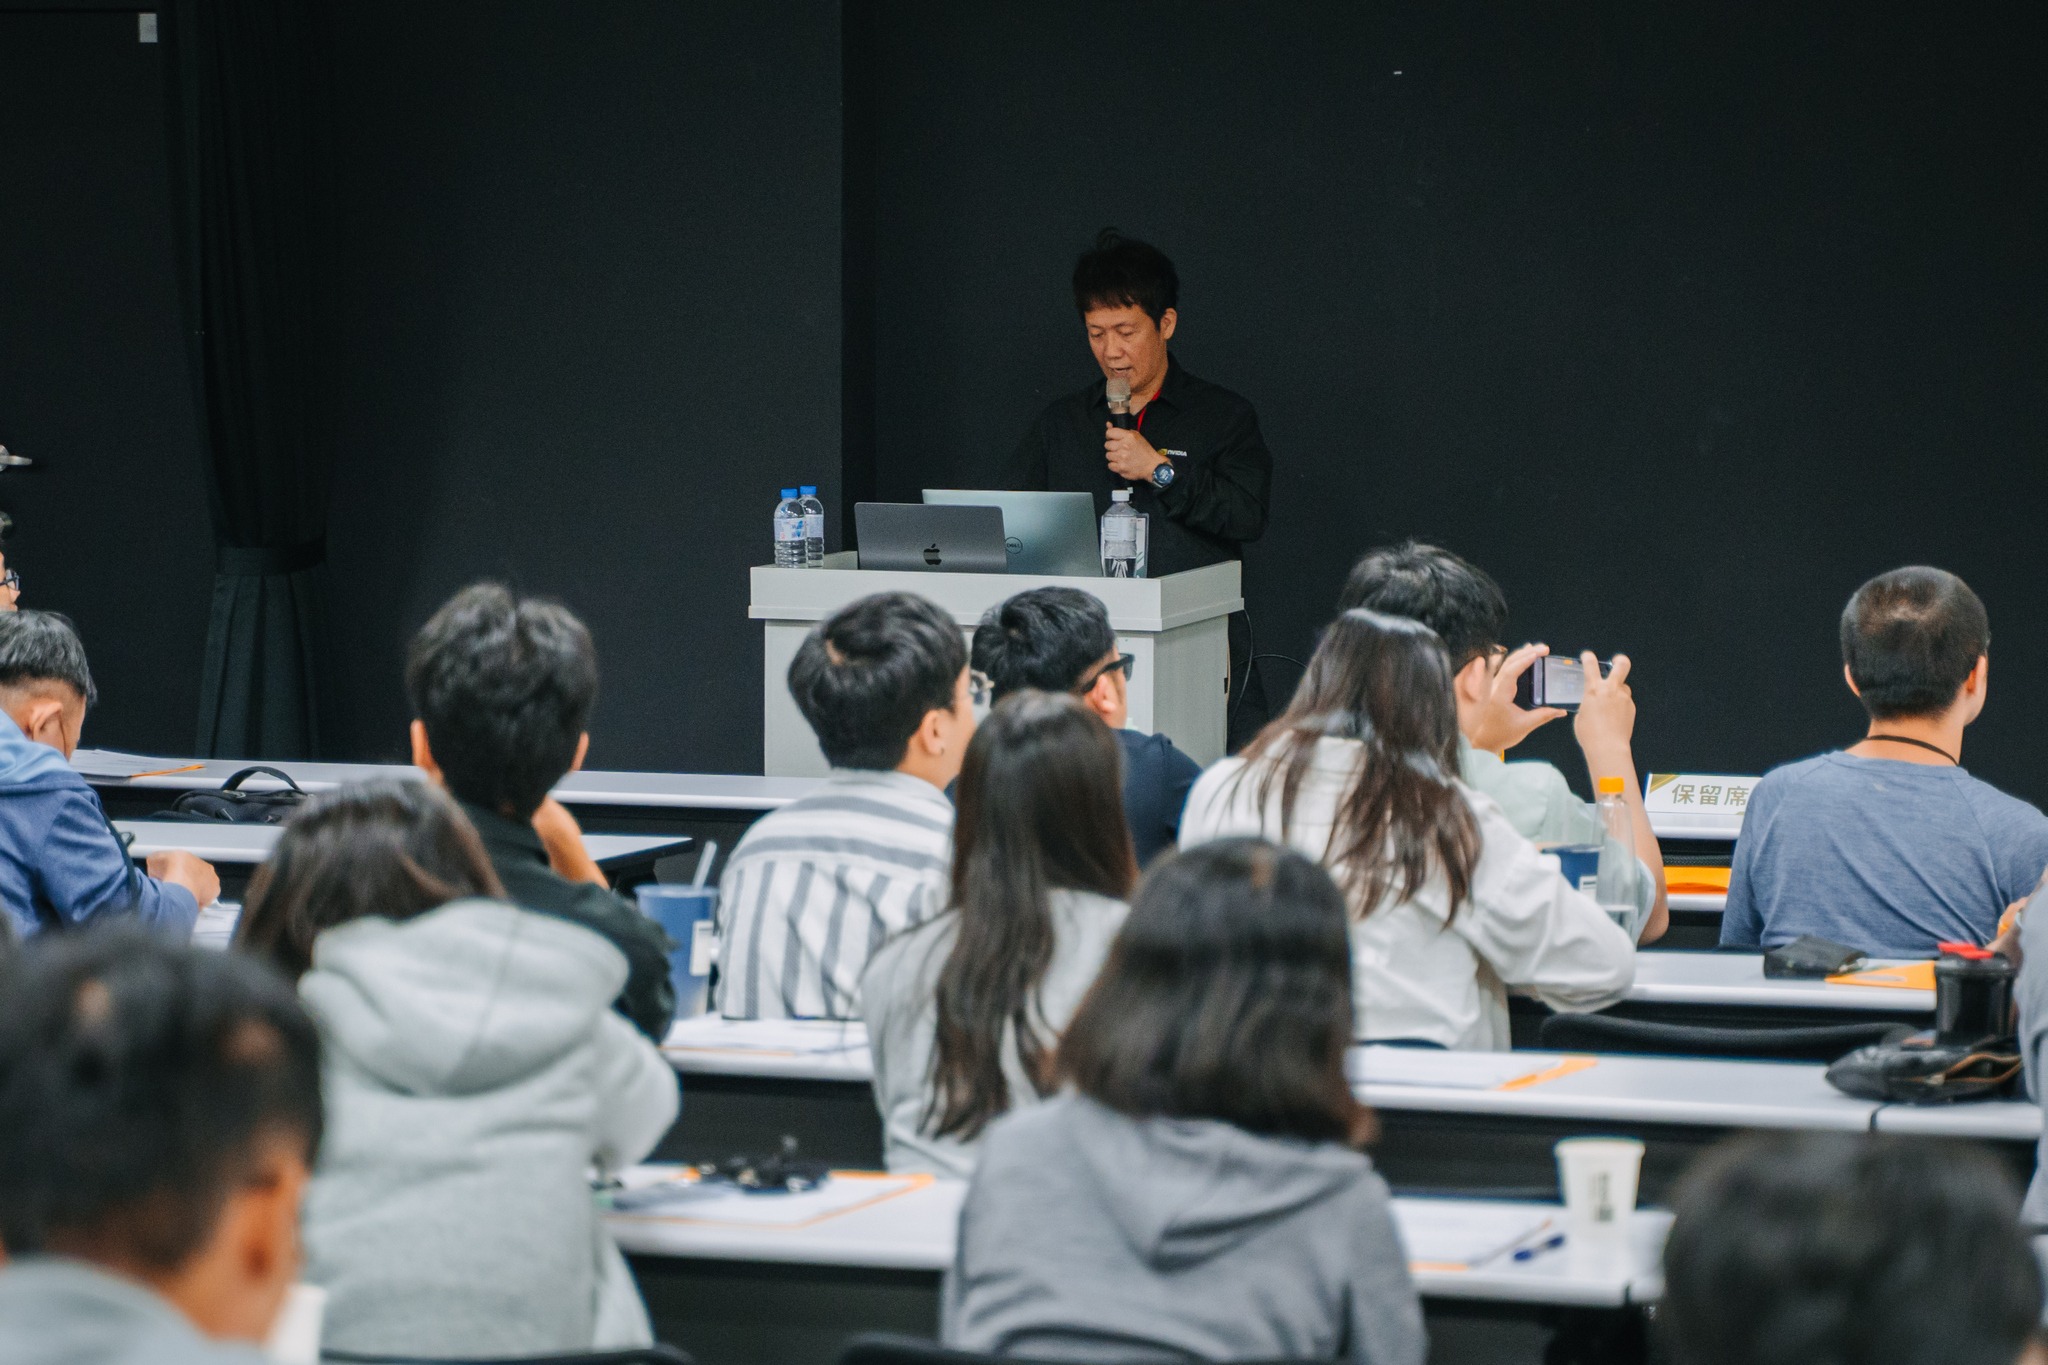
NVIDIA 吳志忠機器人技術總監於現場進行技術分享。
講座現場透過多元主題分享,促進產學研交流。